
Κατασκευαστής & Προμηθευτής Ρουλεμάν
Ειδικευτείτε σε ρουλεμάν με σφαιρίδια, ρουλεμάν κυλίνδρων, ρουλεμάν ώσης, ρουλεμάν λεπτής διατομής κ.λπ.
Ακολουθησε με:


Πρέπει να γνωρίζετε για τα ρουλεμάν ρομπότ
Ως ένα από τα βασικά μέρη των βιομηχανικών ρομπότ, τα ρουλεμάν ρομπότ αναφέρονται κυρίως σε ρουλεμάν λεπτής διατομής και σταυρωτά ρουλεμάν κυλίνδρων. Επιπλέον, υπάρχουν αρμονικά ρουλεμάν μειωτήρα, γραμμικά ρουλεμάν, σφαιρικά ρουλεμάν κ.λπ. Ο λόγος για τον οποίο τα ρουλεμάν λεπτής διατομής των βιομηχανικών ρομπότ είναι καλύτερα από άλλα ρουλεμάν: Η ανάπτυξη των σύγχρονων βιομηχανικών ρομπότ τείνει να είναι ελαφριά και τα ρουλεμάν πρέπει να εγκατασταθούν σε περιορισμένο χώρο, με μικρό μέγεθος και μικρό βάρος. Ταυτόχρονα, το υψηλό φορτίο του ρομπότ, η υψηλή ακρίβεια περιστροφής, η υψηλή σταθερότητα λειτουργίας, η υψηλή ταχύτητα τοποθέτησης, η υψηλή ακρίβεια τοποθέτησης επαναλήψεων, η μεγάλη διάρκεια ζωής και η υψηλή αξιοπιστία απαιτούν ότι τα ρουλεμάν ρομπότ υποστήριξης πρέπει να έχουν υψηλή φέρουσα ικανότητα, υψηλή ακρίβεια, και υψηλή ακαμψία. , χαμηλή ροπή τριβής, μεγάλη διάρκεια ζωής κ.λπ. Τα ρουλεμάν για βιομηχανικά ρομπότ είναι τα πλέον κατάλληλα για αρμούς ή περιστρεφόμενα μέρη, περιστρεφόμενα τραπέζια κέντρων μηχανικής κατεργασίας, περιστρεφόμενα μέρη χειριστών, περιστρεφόμενα τραπέζια ακριβείας, βραχίονες ιατρικών ρομπότ κ.λπ.
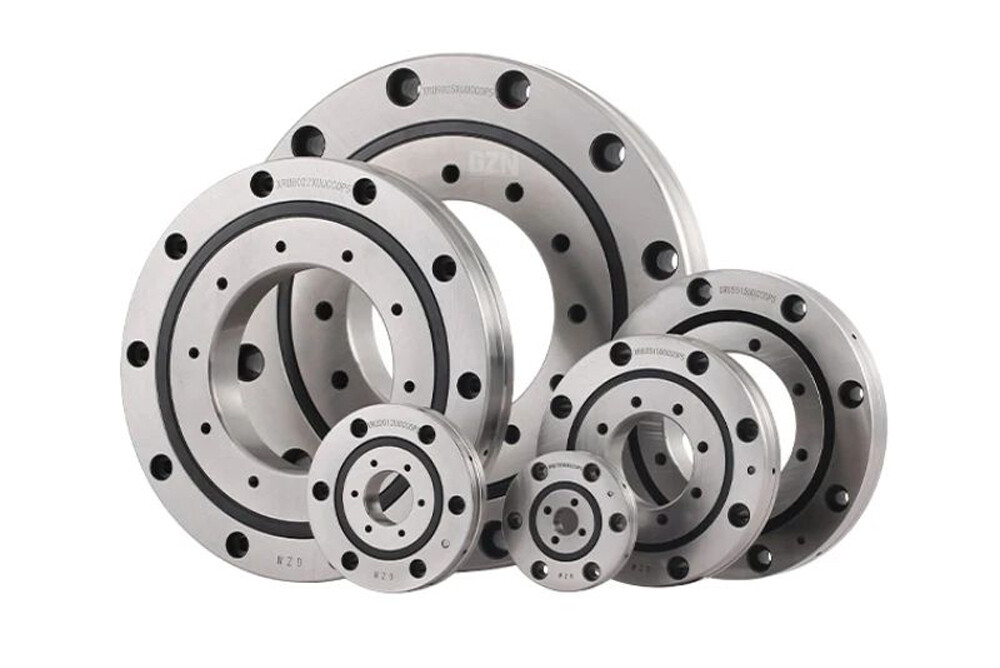
Διασταυρωμένα ρουλεμάν κυλίνδρων
Τα κυλινδρικά στοιχεία των διασταυρούμενων ρουλεμάν , όπως οι κυλινδρικοί κύλινδροι ή οι κωνικοί κύλινδροι, είναι διατεταγμένα κάθετα μεταξύ τους στις επιφάνειες κύλισης αυλακώσεων σχήματος V 90 μοιρών μέσω διαχωριστικών. Τα διασταυρούμενα ρουλεμάν μπορούν να αντέξουν φορτία πολλαπλών κατευθύνσεων, όπως ακτινικό φορτίο, αξονικό φορτίο και φορτίο ροπής. Το μέγεθος των εσωτερικών και εξωτερικών δακτυλίων έχει μικροσκοπηθεί. Είναι πολύ λεπτό και κοντά στο εξαιρετικά μικρό μέγεθος. Έχει υψηλή ακαμψία και η ακρίβεια μπορεί να φτάσει τα επίπεδα P5, P4 και P2, ενώ η διάρκεια ζωής είναι πάνω από 6000 ώρες.

Εξαιρετική ακρίβεια περιστροφής
Η εσωτερική δομή των σταυρωτών ρουλεμάν κυλίνδρων χρησιμοποιεί κυλίνδρους διατεταγμένους κάθετα σε 90° μεταξύ τους. Μεταξύ των κυλίνδρων τοποθετούνται αποστάτες ή μπλοκ απομόνωσης για να αποτρέψουν την κλίση ή το τρίψιμο των κυλίνδρων μεταξύ τους, αποτρέποντας αποτελεσματικά την περιστροφική ροπή. αυξάνουν. Επιπλέον, δεν θα υπάρχει επαφή ή κλείδωμα μεταξύ των κυλίνδρων. και επειδή ο εσωτερικός και ο εξωτερικός δακτύλιος είναι ξεχωριστές δομές. Το κενό μεταξύ τους μπορεί να ρυθμιστεί για να διασφαλιστεί η περιστροφή υψηλής ακρίβειας ακόμα και αν εφαρμόζεται προφόρτιση.
Απλή εγκατάσταση
Ο εξωτερικός δακτύλιος ή ο εσωτερικός δακτύλιος που χωρίζεται σε δύο μέρη στερεώνεται μεταξύ τους μετά την τοποθέτηση των κυλίνδρων και των συγκρατητών, επομένως η λειτουργία εγκατάστασης είναι πολύ απλή.
Ικανότητα να αντέχει μεγάλα φορτία
Επειδή οι κύλινδροι είναι διατεταγμένοι κάθετα μεταξύ τους μέσω αποστατών στην επιφάνεια κύλισης με αυλάκωση V 90°, αυτός ο σχεδιασμός επιτρέπει στα εγκάρσια ρουλεμάν κυλίνδρων να αντέχουν μεγάλα ακτινικά φορτία και αξονικά φορτία. Φορτία και ροπές προς όλες τις κατευθύνσεις.
Εξοικονόμηση χώρου εγκατάστασης
Οι διαστάσεις των εσωτερικών και εξωτερικών δακτυλίων των σταυρωτών ρουλεμάν κυλίνδρων ελαχιστοποιούνται, ειδικά η εξαιρετικά λεπτή δομή είναι κοντά στο όριο του μικρού μεγέθους και έχει υψηλή ακαμψία, επομένως είναι πιο κατάλληλο για ενώσεις ή περιστρεφόμενα μέρη βιομηχανικών ρομπότ, CNC It χρησιμοποιείται ευρέως σε περιστροφικούς πίνακες κέντρων μηχανικής κατεργασίας και ιατρικού εξοπλισμού.
Τύποι ρουλεμάν σταυρωτού κυλίνδρου
RB (για διαχωρισμό εξωτερικού δακτυλίου και περιστροφή εσωτερικού δακτυλίου): Αυτό το μοντέλο σειράς είναι ο βασικός τύπος διασταυρούμενων κυλινδρικών ρουλεμάν. Οι διαστάσεις του εσωτερικού και του εξωτερικού δακτυλίου είναι ελαχιστοποιημένες. Η δομή του είναι ότι ο εξωτερικός δακτύλιος είναι ξεχωριστού τύπου και ο εσωτερικός δακτύλιος είναι ενσωματωμένος. Ο σχεδιασμός είναι κατάλληλος για εξαρτήματα που απαιτούν υψηλή ακρίβεια περιστροφής του εσωτερικού δακτυλίου.
RE (τύπος διαχωρισμού εσωτερικού δακτυλίου, τύπος περιστροφής εξωτερικού δακτυλίου): Αυτή η σειρά μοντέλων είναι ένα νέο μοντέλο που βασίζεται στην σχεδιαστική φιλοσοφία του τύπου RB. Οι κύριες διαστάσεις του είναι παρόμοιες με τον τύπο RB. Η δομή του είναι ότι ο εσωτερικός δακτύλιος είναι ξεχωριστός τύπος και ο εξωτερικός δακτύλιος είναι ενσωματωμένος σχεδιασμός, ο οποίος είναι κατάλληλος για εξαρτήματα που απαιτούν υψηλή ακρίβεια περιστροφής του εξωτερικού δακτυλίου.
RU (ενσωματωμένος τύπος εσωτερικού και εξωτερικού δακτυλίου): Αυτή η σειρά μοντέλων δεν απαιτεί στερέωση φλαντζών και εδρών στήριξης επειδή οι οπές στερέωσης έχουν υποστεί επεξεργασία. Επιπλέον, λόγω της ενσωματωμένης δομής εσωτερικού και εξωτερικού δακτυλίου με έδρα, η εγκατάσταση δεν έχει σχεδόν καμία επίδραση στην απόδοση, επομένως μπορεί να επιτευχθεί σταθερή ακρίβεια περιστροφής και ροπή. Τόσο ο εξωτερικός όσο και ο εσωτερικός δακτύλιος μπορούν να περιστραφούν.
CRB (διαχωρίσιμος εξωτερικός δακτύλιος, περιστροφή εσωτερικού δακτυλίου): Η δομή του είναι ένα πλήρες ρουλεμάν με ξεχωριστό εξωτερικό δακτύλιο και ενσωματωμένο εσωτερικό δακτύλιο χωρίς κλωβό. Κατάλληλο για μηχανήματα που απαιτούν υψηλή ακρίβεια περιστροφής του εσωτερικού δακτυλίου.
CRBC (διαχωρίσιμος εξωτερικός δακτύλιος, περιστροφή εσωτερικού δακτυλίου): Η δομή του είναι ότι ο εξωτερικός δακτύλιος είναι διαχωρισμένος, ο εσωτερικός δακτύλιος είναι ενσωματωμένος και ένα πλήρες ρουλεμάν με κλωβό. Κατάλληλο για μηχανήματα που απαιτούν υψηλή ακρίβεια περιστροφής του εσωτερικού δακτυλίου.
CRBH (ενσωματωμένος εσωτερικός και εξωτερικός δακτύλιος): Αυτή η σειρά μοντέλων διαθέτει ενσωματωμένο εσωτερικό και εξωτερικό δακτύλιο. Τόσο ο εξωτερικός όσο και ο εσωτερικός δακτύλιος μπορούν να περιστραφούν.
RA (τύπος διαχωρισμού εξωτερικού δακτυλίου, περιστροφή εσωτερικού δακτυλίου): Αυτή η σειρά μοντέλων είναι ένα συμπαγές μοντέλο που μειώνει το πάχος των εσωτερικών και εξωτερικών δακτυλίων τύπου RB στο όριο. Κατάλληλο για εξαρτήματα που απαιτούν ελαφρύ και συμπαγή σχεδιασμό, όπως βιομηχανικά ρομπότ και περιστρεφόμενα μέρη χειριστών.
RA-C (τύπος μονής ρωγμής): Οι κύριες διαστάσεις είναι οι ίδιες με τον τύπο RA. Δεδομένου ότι αυτό το μοντέλο έχει δομή εγκοπής στον εξωτερικό δακτύλιο, ο εξωτερικός δακτύλιος έχει επίσης υψηλή ακαμψία, επομένως μπορεί να χρησιμοποιηθεί και για περιστροφή του εξωτερικού δακτυλίου.
XR/JXR (σταυρωτά κωνικά ρουλεμάν): Αυτός ο τύπος ρουλεμάν έχει δύο σετ αυλακώσεων και κυλίνδρων, οι οποίοι συνδυάζονται σε ορθή γωνία μεταξύ τους, και οι κύλινδροι είναι κλιμακωτοί και αντίθετοι. Το ύψος διατομής του ρουλεμάν είναι παρόμοιο με αυτό ενός ρουλεμάν μίας σειράς, εξοικονομώντας έτσι χώρο και υλικό έδρασης ρουλεμάν. Η μεγάλη γωνία κώνου και ο κωνικός γεωμετρικός σχεδιασμός καθιστούν το συνολικό αποτελεσματικό άνοιγμα του ρουλεμάν αρκετές φορές το πλάτος του ίδιου του ρουλεμάν. Οι σταυρωτοί κωνικοί κύλινδροι μπορούν να αντέξουν υψηλές ροπές ανατροπής και είναι κατάλληλοι για εργαλειομηχανές, συμπεριλαμβανομένων κάθετων μηχανών διάτρησης και τραπεζιών λείανσης, κυκλικών τραπεζιών ευρετηρίου ακριβείας εργαλειομηχανών, μεγάλων μηχανών κοπής με γρανάζια, πυργίσκους, βιομηχανικά ρομπότ κ.λπ.
Ρουλεμάν λεπτής διατομής
Οι διατομές κάθε σειράς ρουλεμάν λεπτής διατομής είναι ως επί το πλείστον τετράγωνες και οι διαστάσεις έχουν σχεδιαστεί για να είναι σταθερές τιμές. Στην ίδια σειρά, το μέγεθος της διατομής είναι σταθερό και δεν αυξάνεται με την αύξηση της εσωτερικής διαμέτρου, επομένως ονομάζεται ρουλεμάν λεπτής διατομής. Τα ρουλεμάν λεπτής διατομής χρησιμοποιούνται κυρίως σε μέσες, αγκώνες, καρπούς και άλλα μέρη βιομηχανικών ρομπότ που απαιτούν μικρές διατομές και περιορισμένο χώρο. Όταν η εσωτερική διάμετρος είναι η ίδια, τα ρουλεμάν λεπτής διατομής περιέχουν χαλύβδινες σφαίρες από τα τυπικά κυλινδρικά ρουλεμάν, γεγονός που βελτιώνει την κατανομή δύναμης μέσα στο ρουλεμάν, μειώνει την ελαστική παραμόρφωση στο σημείο επαφής μεταξύ των χαλύβδινων σφαιρών και της αυλάκωσης και βελτιώνει την ικανότητα φέρουσας ικανότητας. Το πιο διάσημο ρουλεμάν λεπτής διατομής Kaydon Reali-Slim αποτελείται από επτά ανοιχτές σειρές και πέντε σφραγισμένες σειρές. Υπάρχουν τρεις τύποι ανοιχτών σειρών: ακτινική επαφή τύπου C, γωνιακή επαφή τύπου A και επαφή τεσσάρων σημείων τύπου X. Επιπλέον, υπάρχουν ρουλεμάν λεπτής διατομής στις σειρές 6700, 6800 και 6900, καθώς και επιλογές όπως καλύμματα σκόνης, φλάντζες και ανοξείδωτο χάλυβα.
Τύπος Α - ρουλεμάν λεπτής διατομής γωνιακής επαφής
Τα ρουλεμάν γωνιακής επαφής Kaydon Reali-Slim® Τύπου A έχουν επαρκή ακτινική απόσταση για να δημιουργήσουν μεγάλη γωνία επαφής για αντοχή σε αξονικά φορτία. Τα τυπικά ρουλεμάν γωνιακής επαφής Reali-Slim® Τύπου A χρησιμοποιούν εξαιρετικά βαθιές αυλακώσεις σφαιρών (25% της διαμέτρου της σφαίρας) με γωνία επαφής 30°.
Το διακριτικό χαρακτηριστικό των ρουλεμάν λεπτής διατομής Kaydon Τύπου Α είναι η μέθοδος συναρμολόγησης. Ένας δακτύλιος (συνήθως ο εξωτερικός δακτύλιος) είναι φρεζαρισμένος για να μειωθεί ο ένας ώμος του αγωγού έτσι ώστε, με τη βοήθεια της διαφοράς θερμοκρασίας μεταξύ των δύο δακτυλίων, ο εξωτερικός δακτύλιος να μπορεί να τοποθετηθεί πάνω από το συγκρότημα εσωτερικού δακτυλίου, σφαίρας και διαχωριστή. Αυτό παρέχει ένα μη διαχωρίσιμο ρουλεμάν ικανό να φέρει μεγαλύτερα ακτινικά φορτία ενώ παράλληλα αντιστέκεται σε σημαντικές αξονικές δυνάμεις προς τη μία κατεύθυνση. Μετά την εφαρμογή αξονικής δύναμης, οι επιφάνειες του εσωτερικού και του εξωτερικού δακτυλίου είναι περίπου επίπεδες για να ελαχιστοποιηθεί η ρύθμιση της προφόρτισης. Λόγω της ικανότητας ώσης τους μόνο προς τη μία κατεύθυνση, τα ρουλεμάν λεπτής διατομής Kaydon Τύπου Α θα πρέπει γενικά να εγκαθίστανται σε ζεύγη (πλάτη με πλάτη, πρόσωπο με πρόσωπο, σε σειρά) με ένα άλλο πανομοιότυπο ρουλεμάν, έτσι ώστε να υπάρχει αξονική δύναμη για να δημιουργηθεί και να διατηρηθεί η γωνία επαφής και να ελαχιστοποιηθεί η αντίστροφη κίνηση. Αξονική κίνηση υπό φορτίο ώσης.

Οι διατάξεις πλάτης με πλάτη παρέχουν μεγαλύτερη ακαμψία υπό φορτία ροπής και θα πρέπει να χρησιμοποιούνται όταν ο χώρος μεταξύ των μεμονωμένων εδράνων είναι μικρός ή όταν χρησιμοποιείται ένα ζεύγος γειτονικών εδράνων.
Η διάταξη πρόσωπο με πρόσωπο έχει μεγαλύτερη ανοχή για κακή ευθυγράμμιση μεταξύ του άξονα και του περιβλήματος, κάτι που πρέπει να λαμβάνεται υπόψη όταν υπάρχουν πολλά ζεύγη ρουλεμάν στον άξονα. Όταν τα μεμονωμένα ρουλεμάν τοποθετούνται πρόσωπο με πρόσωπο, πρέπει να έχουν επαρκή απόσταση μεταξύ τους για να αντέχουν σε φορτία ροπής. Εάν απαιτείται, τα ζεύγη που αντικρίζουν μπορούν να τοποθετηθούν με ένα άλλο ρουλεμάν για να σχηματίσουν μια διάταξη «σταθερού πλωτήρα», διατηρώντας το ζεύγος σε σταθερή θέση.
Τα σετ ρουλεμάν σε σειρά έχουν δυνατότητες μονοκατευθυντικής ώσης και πρέπει να τοποθετούνται απέναντι από ένα άλλο ρουλεμάν ή σετ ρουλεμάν.
Τύπος C - ρουλεμάν ακτινικής επαφής
Τα ρουλεμάν ακτινικής επαφής Kaydon Type C έχουν σχεδιαστεί για να επιτυγχάνουν επαφή μπάλας με αγώνα στο κεντρικό επίπεδο μπάλας όταν εφαρμόζονται καθαρά ακτινικά φορτία και δεν υπάρχει ώθηση. Το απαραίτητο ακτινωτό διάκενο μπορεί να αυξηθεί ή να μειωθεί για να πληρούνται οι συνθήκες λειτουργίας.
Τα ρουλεμάν ακτινικής επαφής Kaydon Reali-Slim® Type C είναι ακτινικά ρουλεμάν μονής σειράς με εξαιρετικά βαθιές σφαιρικές αυλακώσεις και στους δύο δακτυλίους (βάθος αυλάκωσης = 25% της διαμέτρου μπάλας). Το ρουλεμάν συνήθως συναρμολογείται με έκκεντρη μετατόπιση του εσωτερικού δακτυλίου εντός του εξωτερικού δακτυλίου, η οποία επιτρέπει την εισαγωγή του μισού αριθμού σφαιρών. Αφού εισαχθούν οι μπάλες, η κούρσα τοποθετείται ομόκεντρα και οι μπάλες τοποθετούνται σε απόσταση γύρω από ολόκληρη την περιφέρεια για να επιτραπεί η συναρμολόγηση του διαχωριστή. Αυτή η μέθοδος συναρμολόγησης ονομάζεται συχνά "συναρμολόγηση Conrad".

Μια άλλη μέθοδος συναρμολόγησης είναι να εισαγάγετε τις μπάλες σε μια «αυλάκωση πλήρωσης» που δημιουργείται με την κοπή στους ώμους του αυτοκινητόδρομου μιας ή και των δύο φυλών. Αυτή η μέθοδος επιτρέπει τη συναρμολόγηση έως και πλήρεις μπάλες για αύξηση της χωρητικότητας φορτίου. Με γεμάτες υποδοχές, τόσο οι δυναμικές ακτινικές δυνατότητες όσο και οι δυνατότητες ώθησης διακυβεύονται λόγω διακοπής της διαδρομής επαφής της μπάλας και η ταχύτητα περιστροφής πρέπει να είναι περιορισμένη. Τα ρουλεμάν λεπτού τοιχώματος Kaydon Type C αποδίδουν καλύτερα με διάκενο μικρής διαμέτρου (το κενό μεταξύ της μπάλας και της κούρσας). Τα τυπικά ρουλεμάν ακτινικής επαφής Reali-Slim® Type C παρέχουν διάκενο που επιτρέπει:
Ταίριασμα παρεμβολής μεταξύ ράβδου ρουλεμάν και εξαρτημάτων στερέωσης
Διαφορετική θερμική διαστολή ή συστολή χαλύβδινων αγώνων
Η κακή ευθυγράμμιση μεταξύ του άξονα και του περιβλήματος μπορεί να απαιτεί την αντίστοιχη ρύθμιση του διάκενου
Τύπος x ρουλεμάν λεπτής διατομής τεσσάρων σημείων
Τα ρουλεμάν τύπου X της Kaydon έχουν μια μοναδική κατασκευή "Γοτθικής Αψίδας" που επιτρέπει τέσσερα σημεία επαφής μεταξύ της μπάλας και του ιπποδρόμου. Τα ρουλεμάν λεπτής διατομής Kaydon Type X συναρμολογούνται χρησιμοποιώντας τη μέθοδο Conrad ή τη μέθοδο πλήρωσης αυλακιού. Τα ρουλεμάν τύπου X έχουν το ίδιο βάθος αυλάκωσης με τα ρουλεμάν τύπου Α και τύπου C (25% της διαμέτρου της σφαίρας). Οι βαθιές αυλακώσεις σε συνδυασμό με τη γεωμετρία επαφής τεσσάρων σημείων επιτρέπουν στο ρουλεμάν να αντιστέκεται σε συνδυασμό ακτινικών φορτίων, ώσης και ροπής. Η εφαρμογή του ρουλεμάν Kaydon X μοιάζει με ένα ζεύγος ρουλεμάν Α σε σειρά πλάτη με πλάτη.
Παρόμοια με τα ρουλεμάν τύπου C, τα ρουλεμάν τύπου Χ έχουν συνήθως ακτινικό διάκενο. Η ονομαστική γωνία επαφής και η ικανότητα ώσης των ρουλεμάν τύπου X δεν εξαρτώνται από αυτό το διάκενο. Αντίθετα, όταν το φορτίο ώσης ή ροπής είναι μεγάλο, το διάκενο πρέπει να ελαχιστοποιείται για να αποφευχθεί η υπερβολική μεγάλη γωνία επαφής. Για πολλές εφαρμογές που απαιτούν μεγαλύτερη ακαμψία, τα ρουλεμάν τύπου X Reali-Slim είναι εξοπλισμένα με εσωτερική προφόρτιση. Αυτό επιτυγχάνεται χρησιμοποιώντας μπάλες με διάμετρο μεγαλύτερη από το διάστημα μεταξύ των ιπποδρομιών. Σε αυτή την περίπτωση, οι μπάλες και οι ράγες θα έχουν κάποια ελαστική παραμόρφωση απουσία εξωτερικών φορτίων. Τα ρουλεμάν τύπου X είναι σχεδιασμένα για αυτόνομη χρήση. Η χρήση δύο ρουλεμάν Χ σε έναν κοινό άξονα μπορεί να παράγει απαράδεκτη ροπή τριβής.

Αρμονικά ρουλεμάν μειωτήρα
Ο αρμονικός μειωτήρας χρησιμοποιεί κυρίως ένα εύκαμπτο ρουλεμάν. Η αρμονική γεννήτρια χρησιμοποιείται για να προκαλέσει την ελεγχόμενη ελαστική παραμόρφωση του flexspline. Η ελεγχόμενη ελαστική παραμόρφωση του εύκαμπτου ρουλεμάν χρησιμοποιείται για τη μετάδοση κίνησης και ισχύος. Χρησιμοποιείται κυρίως σε αρθρώσεις ρομπότ με μικρές και μεσαίες ροπές. , η ακρίβεια είναι στο επίπεδο P5 (μερικά επίπεδα P4), η διάρκεια ζωής είναι από 6000 ώρες και έχει τα χαρακτηριστικά της συμπαγούς δομής, της υψηλής ακρίβειας κίνησης και της μεγάλης αναλογίας μετάδοσης.

Βασικές τεχνολογίες ρουλεμάν ρομπότ
Η ανάπτυξη σύγχρονων βιομηχανικών ρομπότ τείνει να είναι ελαφριά, αλλά το ελαφρύ και η υψηλή απόδοση είναι αντιφατικά. Αυτό απαιτεί να βελτιστοποιηθεί πλήρως ο σχεδιασμός των ρουλεμάν ρομπότ. Τα ρουλεμάν με λεπτά τοιχώματα για βιομηχανικά ρομπότ πρέπει όχι μόνο να εξασφαλίζουν επαρκή φέρουσα ικανότητα, αλλά και να απαιτούν ακριβή τοποθέτηση και ευέλικτη λειτουργία. Επομένως, η ανάλυση σχεδίασης ρουλεμάν και ο προσδιορισμός των κύριων παραμέτρων δεν μπορούν να χρησιμοποιούν μόνο το ονομαστικό δυναμικό φορτίο ως αντικειμενική συνάρτηση, αλλά πρέπει να χρησιμοποιούν το ονομαστικό δυναμικό φορτίο ως αντικειμενική συνάρτηση. Οι δείκτες όπως η ακαμψία και η ροπή τριβής χρησιμοποιούνται ως αντικειμενικές συναρτήσεις για την εκτέλεση σχεδιασμού βελτιστοποίησης πολλαπλών στόχων. Ταυτόχρονα, πρέπει να χρησιμοποιηθεί η μέθοδος ανάλυσης πεπερασμένων στοιχείων των ρουλεμάν λεπτού τοιχώματος που βασίζεται στην παραμόρφωση του δακτυλίου και του πλαισίου.

(1) Τεχνολογία ανίχνευσης υψηλής ακρίβειας για δυναμική ποιότητα ρουλεμάν ρομπότ.
(2) Τεχνολογία επεξεργασίας θερμικής επεξεργασίας μικροπαραμόρφωσης δακτυλίων ρουλεμάν ρομπότ.
(3) Τεχνολογία επεξεργασίας ακριβείας λείανσης δακτυλίου ρουλεμάν που βασίζεται στον έλεγχο του στρώματος φθοράς λείανσης.
(4) Τεχνολογία ακριβούς ελέγχου της αρνητικής απόστασης των ρουλεμάν ρομπότ.
(5) Τεχνολογία συναρμολόγησης ακριβείας των ρουλεμάν ρομπότ.
(6) Τεχνολογία μέτρησης χωρίς επαφή για δακτυλίους ρουλεμάν ρομπότ.
Παράγοντες που πρέπει να λάβετε υπόψη κατά την επιλογή ρουλεμάν ρομπότ
Το μοντέλο ρουλεμάν ρομπότ επιλέγεται γενικά από το τεχνικό προσωπικό του χρήστη με βάση τις συνθήκες χρήσης και το φορτίο των υποστηρικτικών προϊόντων. Το προσωπικό των επιχειρήσεων κατανοεί κυρίως εάν το πραγματικό φορτίο του χρήστη είναι συνεπές με το επιλεγμένο ρουλεμάν. Εάν το ρουλεμάν δεν πληροί τις απαιτήσεις χρήσης, ο πελάτης θα πρέπει να συμβουλεύεται να αλλάξει το μοντέλο το συντομότερο δυνατό. Ωστόσο, εάν δεν υπάρχει ειδικό προϊόν, γενικά δεν θα υπάρχει πρόβλημα στην επιλογή του μοντέλου.
Επιλογή διάκενου ρουλεμάν
Κατά την αγορά ενός ρουλεμάν, οι χρήστες γενικά τους λένε μόνο τι μοντέλο και ποιο είδος είναι και σπάνια προβάλλουν απαιτήσεις για το διάκενο του ρουλεμάν. Πρέπει να κατανοήσουν τις συνθήκες χρήσης του ρουλεμάν. Η ταχύτητα, η θερμοκρασία και η ανοχή προσαρμογής του ρουλεμάν σχετίζονται άμεσα με το διάκενο του ρουλεμάν. Επιλογή.
Επιλογή γράσου ρουλεμάν
Η επιλογή του γράσου βασίζεται γενικά στην ταχύτητα του ρουλεμάν, την αντίσταση στη θερμοκρασία, τις απαιτήσεις θορύβου και τη ροπή εκκίνησης.
Επιλογή τύπων σφραγίδων ρουλεμάν
Υπάρχουν δύο τύποι σφραγίδων: σφραγίδες επαφής και σφραγίδες χωρίς επαφή. Οι σφραγίδες επαφής έχουν καλή απόδοση στη σκόνη αλλά μεγάλη ροπή εκκίνησης. Οι στεγανοποιήσεις χωρίς επαφή έχουν μικρή ροπή εκκίνησης, αλλά η απόδοση στεγανοποίησης δεν είναι τόσο καλή όσο οι σφραγίδες επαφής.
Συντήρηση ρουλεμάν ρομπότ
Τα ρομποτικά ρουλεμάν απαιτούν τακτική συντήρηση . Οι συνήθεις μέθοδοι συντήρησης περιλαμβάνουν τον καθαρισμό, την αλλαγή λαδιού και την αντικατάσταση ρουλεμάν.
(1) Καθαρισμός: Τα ρουλεμάν ρομπότ θα συσσωρεύουν σκόνη και βρωμιά κατά την εφαρμογή, επομένως πρέπει να καθαρίζονται τακτικά για να διασφαλιστεί η κανονική λειτουργία των ρουλεμάν.
(2) Αλλαγή λαδιού: Το λιπαντικό των ρουλεμάν ρομπότ πρέπει να αντικαθίσταται τακτικά για να διασφαλίζεται η επίδραση λίπανσης των ρουλεμάν.
(3) Αντικατάσταση ρουλεμάν: Εάν τα ρουλεμάν ρομπότ είναι κατεστραμμένα ή ελαττωματικά, πρέπει να αντικατασταθούν εγκαίρως.
Διάγνωση σφαλμάτων ρουλεμάν ρομπότ
Οι βλάβες των ρουλεμάν ρομπότ εκδηλώνονται κυρίως με θόρυβο, αύξηση θερμοκρασίας, αύξηση κραδασμών και άλλα φαινόμενα. Για τη διάγνωση σφάλματος ρουλεμάν, συνήθως απαιτείται ανάλυση κραδασμών και ανάλυση τρόπου αστοχίας.
(1) Ανάλυση κραδασμών : Μέσω της ανάλυσης κραδασμών, μπορεί να προσδιοριστεί ο τύπος, η θέση και η αιτία της βλάβης του ρουλεμάν. Η ανάλυση κραδασμών μπορεί να πραγματοποιηθεί χρησιμοποιώντας εξοπλισμό όπως συμβολόμετρα λέιζερ και αισθητήρες επιτάχυνσης.
(2) Ανάλυση αστοχίας : Οι τρόποι αστοχίας των ρουλεμάν ρομπότ συνήθως περιλαμβάνουν φθορά, κόπωση και ακατάλληλη συντήρηση. Μέσω της ανάλυσης τρόπων αστοχίας, μπορεί να προσδιοριστεί η αιτία της αστοχίας των ρουλεμάν, ώστε να ληφθούν τα σωστά μέτρα επισκευής.
Τα ρουλεμάν ρομπότ αποτελούν σημαντικό μέρος των ρομπότ και διαφορετικοί τύποι ρουλεμάν είναι κατάλληλοι για διαφορετικά σενάρια εφαρμογής ρομπότ. Η εγκατάσταση, η συντήρηση και η διάγνωση βλαβών των ρουλεμάν ρομπότ είναι απαραίτητοι σύνδεσμοι στην παραγωγή και εφαρμογή ρομπότ. Για να διασφαλιστεί η υψηλή ποιότητα και η μακροπρόθεσμη απόδοση των ρομπότ, οι εταιρείες θα πρέπει να δώσουν προσοχή στην επιλογή, την εγκατάσταση, τη συντήρηση και τη διάγνωση βλαβών των ρουλεμάν ρομπότ.