
Pengeluar & Pembekal Bearing
Pakar dalam galas bebola, galas roller, galas tujahan, galas bahagian nipis dll.
Ikut saya:


Anda Perlu Tahu Tentang Galas Robot
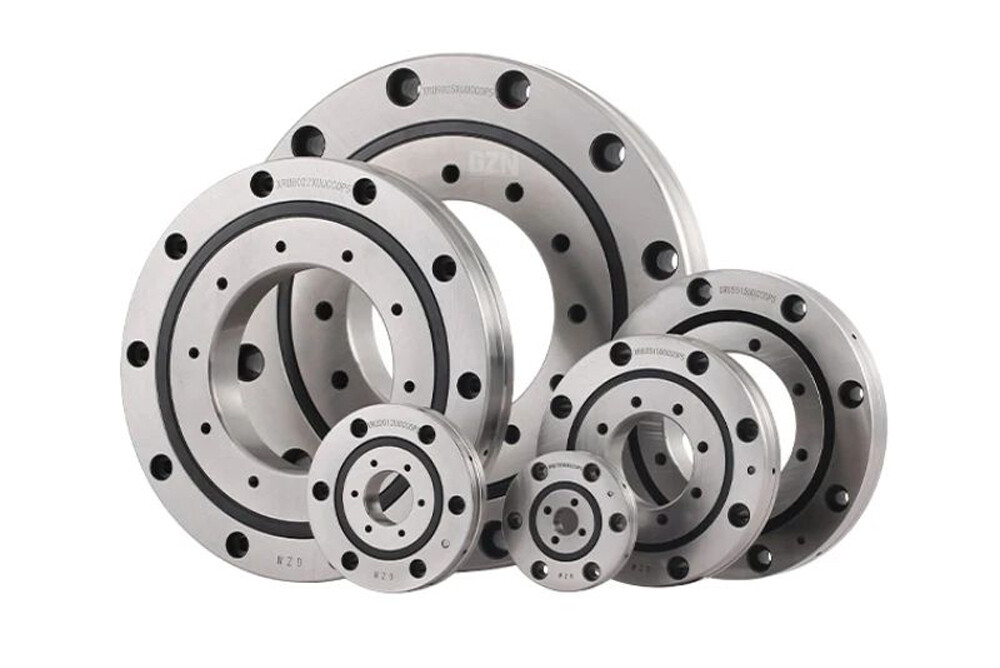
Sebagai salah satu bahagian utama robot perindustrian, galas robot terutamanya merujuk kepada galas bahagian nipis dan galas roller bersilang. Di samping itu, terdapat galas pengurang harmonik, galas linear, galas sfera, dll. Sebab mengapa galas bahagian nipis robot industri lebih baik daripada galas lain: Pembangunan robot industri moden cenderung ringan, dan galas mesti dipasang di ruang terhad, dengan saiz kecil dan ringan. Pada masa yang sama, beban tinggi robot, ketepatan putaran tinggi, kestabilan larian yang tinggi, kelajuan kedudukan tinggi, ketepatan kedudukan ulangan yang tinggi, jangka hayat yang panjang, dan kebolehpercayaan yang tinggi memerlukan galas robot sokongan mesti mempunyai kapasiti galas beban yang tinggi, ketepatan tinggi, dan kekakuan yang tinggi. , tork geseran rendah, jangka hayat yang panjang, dsb. Galas untuk robot perindustrian paling sesuai untuk sambungan atau bahagian berputar, meja berputar pusat pemesinan, bahagian manipulator yang berputar, meja berputar ketepatan, lengan robot perubatan, dsb.
Galas roller bersilang
Unsur-unsur penggelek galas penggelek bersilang , seperti penggelek silinder atau penggelek tirus, disusun secara serenjang antara satu sama lain pada permukaan penggelek alur berbentuk V 90 darjah melalui spacer. Galas penggelek bersilang boleh menahan beban berbilang arah seperti beban jejari, beban paksi dan beban momen. Saiz cincin dalam dan luar telah dikecilkan. Ia sangat nipis dan hampir dengan saiz yang sangat kecil. Ia mempunyai ketegaran yang tinggi, dan ketepatannya boleh mencapai tahap P5, P4 dan P2, dan hayat perkhidmatannya melebihi 6000 jam.

Ketepatan putaran yang sangat baik
Struktur dalaman galas roller bersilang menggunakan penggelek yang disusun secara berserenjang pada 90° antara satu sama lain. Spacer atau blok pengasingan dipasang di antara penggelek untuk mengelakkan penggelek daripada condong atau bergesel antara satu sama lain, dengan berkesan menghalang tork putaran. meningkat. Di samping itu, tidak akan ada sentuhan atau penguncian antara penggelek; dan kerana cincin dalam dan luar adalah struktur yang berasingan. Jurang antara mereka boleh dilaraskan untuk memastikan putaran berketepatan tinggi walaupun pramuat digunakan.
Pemasangan mudah
Lingkaran luar atau cincin dalam yang dipisahkan kepada dua bahagian dipasang bersama selepas penggelek dan penahan dipasang, jadi operasi pemasangan adalah sangat mudah.
Keupayaan untuk menahan beban yang besar
Oleh kerana penggelek disusun secara menegak antara satu sama lain melalui pengatur jarak pada permukaan penggelek alur 90° V, reka bentuk ini membolehkan galas penggelek bersilang untuk menahan beban jejarian dan beban paksi yang besar. Beban dan beban momen dalam semua arah.
Menjimatkan ruang pemasangan
Dimensi cincin dalam dan luar galas roller bersilang diminimumkan, terutamanya struktur ultra-nipis hampir dengan had saiz kecil dan mempunyai ketegaran yang tinggi, jadi ia paling sesuai untuk sambungan atau bahagian berputar robot industri, CNC It digunakan secara meluas dalam meja putar pusat pemesinan dan peralatan perubatan.
Jenis galas roller bersilang
RB (untuk pemisahan cincin luar dan putaran cincin dalam): Model siri ini ialah jenis asas galas penggelek silinder bersilang. Dimensi cincin dalam dan luar diminimumkan. Strukturnya ialah cincin luar ialah jenis yang berasingan dan cincin dalam disepadukan. Reka bentuknya sesuai untuk bahagian yang memerlukan ketepatan putaran cincin dalam yang tinggi.
RE (jenis pemisahan cincin dalam, jenis putaran cincin luar): Siri model ini merupakan model baharu berdasarkan konsep reka bentuk jenis RB. Dimensi utamanya adalah serupa dengan jenis RB. Strukturnya ialah cincin dalam adalah jenis yang berasingan dan cincin luar adalah reka bentuk bersepadu, yang sesuai untuk bahagian yang memerlukan ketepatan putaran cincin luar yang tinggi.
RU (jenis bersepadu cincin dalam dan luar): Siri model ini tidak memerlukan bebibir penetapan dan tempat duduk sokongan kerana lubang pelekap telah diproses. Di samping itu, disebabkan oleh struktur cincin dalam dan luar bersepadu dengan tempat duduk, pemasangan hampir tidak memberi kesan kepada prestasi, jadi ketepatan putaran dan tork yang stabil boleh diperolehi. Kedua-dua cincin luar dan dalam boleh berputar.
CRB (cincin luar boleh diasingkan, putaran cincin dalam): Strukturnya ialah galas penggelek pelengkap penuh dengan cincin luar yang diasingkan dan cincin dalam bersepadu tanpa sangkar. Sesuai untuk jentera yang memerlukan ketepatan putaran cincin dalam yang tinggi.
CRBC (cincin luar boleh diasingkan, putaran cincin dalam): Strukturnya ialah cincin luar dipisahkan, cincin dalam merupakan reka bentuk bersepadu, dan galas penggelek pelengkap penuh dengan sangkar. Sesuai untuk jentera yang memerlukan ketepatan putaran cincin dalam yang tinggi.
CRBH (jenis bersepadu cincin dalam dan luar): Siri model ini mempunyai cincin dalam dan luar bersepadu. Kedua-dua cincin luar dan dalam boleh berputar.
RA (jenis pemisahan cincin luar, putaran cincin dalam): Siri model ini merupakan model padat yang mengurangkan ketebalan cincin dalam dan luar jenis RB ke had maksimum. Sesuai untuk bahagian yang memerlukan berat ringan dan reka bentuk padat, seperti robot perindustrian dan bahagian manipulator yang berputar.
RA-C (jenis retakan tunggal): Dimensi utama adalah sama dengan jenis RA. Oleh kerana model ini mempunyai struktur takuk di cincin luar, cincin luar juga mempunyai ketegaran yang tinggi, jadi ia juga boleh digunakan untuk putaran cincin luar.
XR/JXR (galas penggelek tirus bersilang): Galas jenis ini mempunyai dua set laluan perlumbaan dan penggelek, yang digabungkan pada sudut tepat antara satu sama lain, dan penggeleknya berperingkat dan bertentangan. Ketinggian keratan rentas galas adalah serupa dengan galas baris tunggal, sekali gus menjimatkan ruang dan bahan tempat duduk galas. Sudut kon yang besar dan reka bentuk geometri tirus menjadikan rentang berkesan keseluruhan galas beberapa kali ganda lebar galas itu sendiri. Penggelek tirus bersilang boleh menahan momen guling yang tinggi dan sesuai untuk peralatan mesin, termasuk mesin pengorek menegak dan meja pengisar, meja pengindeksan bulat jitu peralatan mesin, mesin hobbing gear besar, turet, robot perindustrian, dsb.
Galas Bahagian Nipis
Keratan rentas setiap siri galas keratan nipis kebanyakannya berbentuk segi empat sama, dan dimensinya direka bentuk untuk menjadi nilai tetap. Dalam siri yang sama, saiz keratan rentas adalah malar dan tidak meningkat dengan peningkatan diameter dalam, jadi ia dipanggil galas keratan nipis. Galas robot keratan nipis kebanyakannya digunakan pada pinggang, siku, pergelangan tangan dan bahagian lain robot perindustrian yang memerlukan keratan rentas kecil dan ruang terhad. Apabila diameter dalam adalah sama, galas keratan nipis mengandungi bebola keluli daripada galas gulung standard, yang meningkatkan pengagihan daya di dalam galas, mengurangkan ubah bentuk elastik pada titik sentuhan antara bebola keluli dan alur, dan meningkatkan kapasiti galas. Galas keratan nipis Kaydon Reali-Slim yang paling terkenal terdiri daripada tujuh siri terbuka dan lima siri tertutup. Terdapat tiga jenis siri terbuka: jenis sentuhan jejari C, jenis sentuhan sudut A dan jenis sentuhan empat titik X. Di samping itu, terdapat galas keratan nipis dalam siri 6700, 6800 dan 6900, serta pilihan seperti penutup habuk, bebibir dan keluli tahan karat.
Galas keratan nipis sentuhan bersudut jenis A
Galas bebola sentuhan sudut Kaydon Reali-Slim® Jenis A mempunyai kelegaan jejari yang mencukupi untuk menghasilkan sudut sentuhan yang besar bagi menahan beban paksi. Galas bebola sentuhan sudut Reali-Slim® Jenis A standard menggunakan alur bebola tambahan dalam (25% daripada diameter bebola) dengan sudut sentuhan 30°.
Ciri membezakan galas keratan nipis Kaydon Jenis A ialah kaedah pemasangannya. Satu cincin (biasanya cincin luar) ditenggelamkan ke belakang untuk mengurangkan satu bahu laluan perlumbaan supaya, dengan bantuan perbezaan suhu antara kedua-dua cincin, cincin luar boleh dimuatkan di atas cincin dalam, bola dan pemasangan pemisah. Ini menyediakan galas yang tidak boleh dipisahkan yang mampu membawa beban jejarian yang lebih besar sambil menahan daya paksi yang besar dalam satu arah. Selepas daya paksi dikenakan, permukaan cincin dalam dan luar adalah lebih kurang rata untuk meminimumkan pelarasan pramuat. Disebabkan keupayaan tujahannya hanya dalam satu arah, galas keratan nipis Kaydon Jenis A secara amnya harus dipasang secara berpasangan (bersebelahan, bersemuka, bersiri) dengan galas lain yang serupa supaya daya paksi hadir untuk mewujudkan dan mengekalkan sudut sentuhan dan meminimumkan tindak balas. Gerakan paksi di bawah beban tujahan.

Susunan saling bertindih memberikan ketegaran yang lebih tinggi di bawah beban momen dan harus digunakan apabila ruang antara galas individu kecil atau apabila sepasang galas bersebelahan digunakan.
Susunan bersemuka mempunyai toleransi yang lebih tinggi untuk ketidaksejajaran antara aci dan perumah, yang harus dipertimbangkan apabila terdapat berbilang pasangan galas pada aci. Apabila galas individu dipasang bersemuka, ia mesti dijarakkan dengan cukup untuk menahan beban momen. Jika diperlukan, pasangan bersemuka boleh dipasang dengan galas lain untuk membentuk susunan "apungan tetap", memastikan pasangan tersebut berada dalam kedudukan tetap.
Set galas tandem mempunyai keupayaan tujahan searah dan mesti dipasang bertentangan dengan galas atau set galas yang lain.
Jenis C - galas sentuhan jejari
Galas sentuhan jejari Jenis C Kaydon direka untuk mencapai sentuhan bola ke perlumbaan dalam satah tengah bola apabila beban jejari semata-mata dikenakan dan tiada tujahan hadir. Kelegaan jejari yang diperlukan boleh ditingkatkan atau dikurangkan untuk memenuhi keadaan operasi.
Galas bebola sesentuh jejari Kaydon Reali-Slim® Jenis C ialah galas bebola jejari baris tunggal dengan alur bebola lebih dalam dalam kedua-dua gelang (kedalaman alur = 25% daripada diameter bola). Galas biasanya dipasang dengan anjakan eksentrik cincin dalam di dalam cincin luar, yang membolehkan separuh bilangan bola dimasukkan. Selepas bola dimasukkan, perlumbaan diletakkan secara sepusat dan bola dijarakkan di sekeliling keseluruhan lilitan untuk membolehkan pemasangan pemisah. Kaedah pemasangan ini sering dipanggil "perhimpunan Conrad".

Kaedah pemasangan lain adalah dengan memasukkan bola ke dalam "alur pengisi" yang dibuat dengan membuat torehan di bahu raceway satu atau kedua-dua perlumbaan. Kaedah ini membolehkan pemasangan sehingga bola lengkap untuk meningkatkan kapasiti beban. Dengan slot yang diisi, kedua-dua keupayaan jejari dan tujahan dinamik terjejas oleh gangguan laluan sentuhan bola, dan kelajuan putaran mesti dihadkan. Galas dinding nipis Jenis C Kaydon berprestasi terbaik dengan kelegaan diameter kecil (jurang antara bola dan perlumbaan). Galas bebola sentuhan jejarian Standard Reali-Slim® Type C memberikan kelegaan yang membolehkan:
Kesesuaian gangguan antara perlumbaan galas dan bahagian pelekap
Pengembangan atau pengecutan haba yang berbeza bagi perlumbaan keluli
Penjajaran salah antara aci dan perumah mungkin memerlukan pelarasan kelegaan yang sepadan
Jenis x galas bahagian nipis empat mata
Galas jenis-X Kaydon mempunyai binaan unik "Gothic Arch" yang membolehkan empat titik sentuhan antara bola dan raceway. Galas keratan nipis Jenis X Kaydon dipasang menggunakan kaedah Conrad atau kaedah alur terisi. Galas Jenis X mempunyai kedalaman alur yang sama seperti galas Jenis A dan Jenis C (25% daripada diameter bola). Alur dalam digabungkan dengan geometri sesentuh empat mata membolehkan galas menahan gabungan beban jejarian, tujahan dan momen. Pelaksanaan Kaydon X-bearing menyerupai sepasang galas-A secara serentak dari belakang.
Sama seperti galas jenis C, galas jenis X biasanya mempunyai kelegaan jejarian. Sudut sentuhan nominal dan kapasiti tujahan galas jenis X tidak bergantung pada kelegaan ini. Sebaliknya, apabila tujahan atau beban momen besar, kelegaan harus diminimumkan untuk mengelakkan sudut sentuhan daripada terlalu besar. Untuk kebanyakan aplikasi yang memerlukan kekukuhan yang lebih besar, galas jenis Reali-Slim X dilengkapi dengan pramuat dalaman. Ini dicapai dengan menggunakan bola dengan diameter lebih besar daripada ruang antara laluan perlumbaan. Dalam kes ini, bola dan laluan perlumbaan akan mempunyai sedikit ubah bentuk anjal jika tiada beban luaran. Galas jenis X direka untuk kegunaan bersendirian. Menggunakan dua bearing X pada aci biasa boleh menghasilkan tork geseran yang tidak boleh diterima.

Galas pengurang harmonik
Pengurang harmonik terutamanya menggunakan galas yang fleksibel. Penjana harmonik digunakan untuk menyebabkan flexspline menghasilkan ubah bentuk elastik yang boleh dikawal. Ubah bentuk elastik yang boleh dikawal bagi galas fleksibel digunakan untuk menghantar gerakan dan kuasa. Ia digunakan terutamanya dalam sendi robot dengan tork kecil dan sederhana. , ketepatan adalah pada tahap P5 (beberapa tahap P4), hayat perkhidmatan adalah daripada 6000j, dan ia mempunyai ciri-ciri struktur padat, ketepatan pergerakan yang tinggi dan nisbah penghantaran yang besar.

Teknologi utama galas robot
Pembangunan robot industri moden cenderung ringan, tetapi ringan dan prestasi tinggi adalah bercanggah. Ini memerlukan reka bentuk galas robot dioptimumkan sepenuhnya. Galas berdinding nipis untuk robot industri bukan sahaja mesti memastikan kapasiti galas beban yang mencukupi, tetapi juga memerlukan kedudukan yang tepat dan operasi yang fleksibel. Oleh itu, analisis reka bentuk galas dan penentuan parameter utama tidak boleh hanya menggunakan beban dinamik undian sebagai fungsi objektif, tetapi mesti menggunakan beban dinamik undian sebagai fungsi objektif. Penunjuk seperti kekakuan dan tork geseran digunakan sebagai fungsi objektif untuk menjalankan reka bentuk pengoptimuman berbilang objektif. Pada masa yang sama, kaedah analisis unsur terhingga galas berdinding nipis berdasarkan ubah bentuk ferrule dan bingkai mesti digunakan.

(1) Teknologi pengesanan berketepatan tinggi untuk kualiti dinamik galas robot;
(2) Teknologi pemprosesan rawatan haba ubah bentuk mikro cincin galas robot;
(3) Teknologi pemprosesan pengisaran ketepatan cincin galas berdasarkan kawalan lapisan kemerosotan pengisaran;
(4) Teknologi kawalan tepat kelegaan negatif galas robot;
(5) Teknologi pemasangan ketepatan galas robot;
(6) Teknologi pengukuran bukan sentuhan untuk gelang galas robot;
Faktor yang perlu dipertimbangkan semasa memilih galas robot
Model galas robot biasanya dipilih oleh kakitangan teknikal pengguna berdasarkan keadaan penggunaan dan beban produk sokongan. Kakitangan perniagaan terutamanya memahami sama ada beban sebenar pengguna adalah konsisten dengan galas yang dipilih. Jika galas tidak memenuhi keperluan penggunaan, pelanggan harus dinasihatkan untuk menukar model secepat mungkin. Walau bagaimanapun, melainkan terdapat produk khas, secara amnya tidak akan ada masalah dalam memilih model.
Pemilihan kelegaan galas
Apabila membeli galas, pengguna biasanya hanya memberitahu mereka model dan grednya, dan jarang mengemukakan keperluan untuk pelepasan galas. Mereka perlu memahami keadaan penggunaan galas. Kelajuan galas, suhu, dan toleransi kesesuaian semuanya berkaitan secara langsung dengan kelegaan galas. s Pilihan.
Pemilihan gris galas
Pemilihan gris secara amnya berdasarkan kelajuan galas, rintangan suhu, keperluan bunyi dan tork permulaan.
Pemilihan jenis pengedap galas
Terdapat dua jenis pengedap: pengedap kenalan dan pengedap bukan sentuhan. Pengedap kenalan mempunyai prestasi kalis debu yang baik tetapi tork permulaan yang besar. Pengedap bukan sentuhan mempunyai tork permulaan yang kecil, tetapi prestasi pengedap tidak sebaik pengedap kenalan.
Penyelenggaraan galas robot
Galas robot memerlukan penyelenggaraan berkala . Kaedah penyelenggaraan biasa termasuk pembersihan, penukaran minyak dan penggantian galas.
(1) Pembersihan: Galas robot akan mengumpul habuk dan kotoran semasa pemakaian, jadi ia perlu dibersihkan dengan kerap untuk memastikan operasi normal galas.
(2) Penukaran minyak: Minyak pelincir galas robot perlu diganti dengan kerap untuk memastikan kesan pelinciran galas.
(3) Gantikan galas: Jika galas robot rosak atau rosak, ia perlu diganti dalam masa.
Diagnosis kesalahan galas robot
Kegagalan galas robot terutamanya ditunjukkan oleh bunyi bising, peningkatan suhu, peningkatan getaran dan fenomena lain. Untuk diagnosis kesalahan galas, analisis getaran dan analisis mod kegagalan biasanya diperlukan.
(1) Analisis getaran : Melalui analisis getaran, jenis, lokasi dan punca kegagalan galas dapat ditentukan. Analisis getaran boleh dilakukan menggunakan peralatan seperti interferometer laser dan sensor pecutan.
(2) Analisis kegagalan : Mod kegagalan galas robot biasanya merangkumi haus, keletihan dan penyelenggaraan yang tidak betul. Melalui analisis mod kegagalan, punca kegagalan galas dapat ditentukan supaya langkah pembaikan yang betul dapat diambil.
Galas robot adalah bahagian penting robot, dan jenis galas yang berbeza sesuai untuk senario aplikasi robot yang berbeza. Pemasangan, penyelenggaraan dan diagnosis kesalahan galas robot adalah pautan yang sangat diperlukan dalam pengeluaran dan aplikasi robot. Untuk memastikan kualiti tinggi dan prestasi jangka panjang robot, syarikat harus memberi perhatian kepada pemilihan, pemasangan, penyelenggaraan dan diagnosis kesalahan galas robot.