
Laagrite tootja ja tarnija
Spetsialiseerunud kuullaagritele, rull-laagritele, tõukejõu laagritele, õhukese sektsiooni laagritele jne.
Jälgi mind:


Peaksite teadma robotilaagrite kohta
Tööstuslike robotite ühe võtmeosana viitavad robotilaagrid peamiselt õhukese ristlõikega laagritele ja ristrull-laagritele. Lisaks on veel harmoonilised reduktorlaagrid, lineaarlaagrid, sfäärilised laagrid jne. Põhjus, miks tööstusrobotite õhukese ristlõikega laagrid on teistest laagritest paremad: Kaasaegsete tööstusrobotite väljatöötamine kipub olema kerge ja laagrid tuleb paigaldada piiratud ruum, väikese suurusega ja kerge. Samal ajal nõuavad roboti suur koormus, suur pöörlemistäpsus, kõrge tööstabiilsus, kõrge positsioneerimiskiirus, kõrge korduspositsioneerimise täpsus, pikk kasutusiga ja kõrge töökindlus, et toetavatel roboti laagritel peab olema suur kandevõime, kõrge täpsus, ja kõrge jäikus. , madal hõõrdemoment, pikk kasutusiga jne Tööstusrobotite laagrid sobivad kõige paremini liigenditeks või pöörlevateks osadeks, töötluskeskuste pöörlevateks laudadeks, manipulaatorite pöörlevateks osadeks, täppis-pöörlemislaudadeks, meditsiiniliste robotkäte jaoks jne.
Ristlaagrid
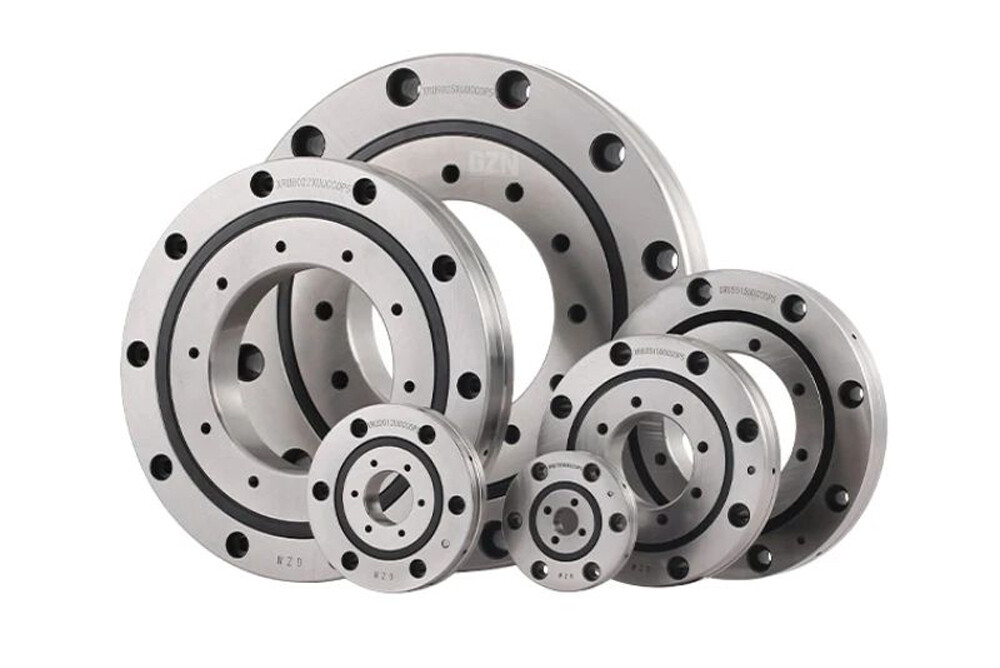
Ristrull-laagrite , näiteks silindriliste või koonusrullide, veerelemendid on paigutatud üksteisega risti 90-kraadise V-kujulise soonega veerepindadele vahetükkide kaudu. Ristrull-laagrid taluvad mitmesuunalisi koormusi, nagu radiaalkoormus, aksiaalkoormus ja momentkoormus. Sisemise ja välimise rõnga suurus on miniatuurne. See on väga õhuke ja peaaegu äärmuslik. Sellel on suur jäikus, täpsus võib ulatuda P5, P4 ja P2 tasemele ning kasutusiga on alla 6000 tunni.

Suurepärane pöörlemistäpsus
Ristrull-laagrite sisekonstruktsioonis kasutatakse üksteise suhtes risti asetsevaid rulle 90°. Rullide vahele paigaldatakse vahetükid või isolatsiooniplokid, et vältida rullide kaldumist või üksteise vastu hõõrdumist, vältides tõhusalt pöörlemismomenti. suurendama. Lisaks ei toimu rullide vahel kontakti ega lukustumist; ja kuna sisemine ja välimine rõngas on eraldi struktuurid. Nendevahelist vahet saab reguleerida, et tagada ülitäpne pöörlemine isegi siis, kui rakendatakse eelkoormust.
lihtne paigaldus
Kaheks osaks eraldatud välimine rõngas või sisemine rõngas kinnitatakse pärast rullide ja hoidikute paigaldamist kokku, nii et paigaldamine on väga lihtne.
Võime taluda suuri koormusi
Kuna rullid on paigutatud vertikaalselt üksteise suhtes 90° V-soonega veerepinna vahetükkide kaudu, võimaldab see konstruktsioon ristrull-laagritel taluda suuri radiaal- ja aksiaalseid koormusi. Koormused ja momentkoormused igas suunas.
Paigaldusruumi kokkuhoid
Ristirull-laagrite sisemiste ja välimiste rõngaste mõõtmed on viidud miinimumini, eriti üliõhuke konstruktsioon on väiksuse piiri lähedal ja suure jäikusega, seega sobib see kõige paremini tööstusrobotite ühenduskohtadeks või pöörlevateks osadeks, CNC It kasutatakse laialdaselt töötluskeskuste ja meditsiiniseadmete pöördlaudades.
Risti rull-laagrite tüübid
RB (välisrõnga eraldamiseks ja sisemise rõnga pöörlemiseks): See seeriamudel on põhitüüpi ristsilindrilised rull-laagrid. Sisemise ja välimise rõnga mõõtmed on minimeeritud. Selle struktuur seisneb selles, et välimine rõngas on eraldi tüüpi ja sisemine rõngas on integreeritud. See disain sobib osadele, mis vajavad sisemise rõnga suurt pöörlemistäpsust.
RE (sisemise rõnga eraldustüüp, välimise rõnga pöörlemistüüp): see mudeliseeria on uus mudel, mis põhineb RB-tüübi disainikontseptsioonil. Selle peamised mõõtmed on sarnased RB-tüübiga. Selle struktuur seisneb selles, et sisemine rõngas on eraldi tüüpi ja välimine rõngas on integreeritud disain, mis sobib osadele, mis nõuavad välimise rõnga suurt pöörlemistäpsust.
RU (sise- ja välisrõngaga integreeritud tüüp): See mudeliseeria ei vaja kinnitusäärikuid ega tugipesasid, kuna kinnitusavad on töödeldud. Lisaks ei mõjuta paigaldamine tänu integreeritud sisemise ja välimise rõnga struktuurile koos pesaga peaaegu üldse jõudlust, seega on võimalik saavutada stabiilne pöörlemistäpsus ja pöördemoment. Nii välimine kui ka sisemine rõngas saavad pöörelda.
CRB (eraldatav välimine rõngas, sisemise rõnga pöörlemine): selle struktuur on täiskomplektne rull-laager eraldatud välimise rõnga ja integreeritud sisemise rõngaga ilma puurita. Sobib masinatele, mis vajavad sisemise rõnga suurt pöörlemistäpsust.
CRBC (eraldatav välimine rõngas, sisemise rõnga pöörlemine): selle struktuur seisneb selles, et välimine rõngas on eraldatud, sisemine rõngas on integreeritud konstruktsiooniga ja täiskomplektne rull-laager puuriga. Sobib masinatele, mis vajavad sisemise rõnga suurt pöörlemistäpsust.
CRBH (integreeritud sise- ja välisrõngas): Sellel mudeliseerial on integreeritud sisemine ja välimine rõngas. Nii välimine kui ka sisemine rõngas saavad pöörelda.
RA (välise rõnga eraldustüüp, sisemise rõnga pöörlemine): See mudeliseeria on kompaktne mudel, mis vähendab RB-tüüpi sisemise ja välimise rõnga paksust piirini. Sobib osadele, mis vajavad kerget kaalu ja kompaktset disaini, näiteks tööstusrobotid ja manipulaatorite pöörlevad osad.
RA-C (üksiku prao tüüp): Peamised mõõtmed on samad, mis RA tüübil. Kuna sellel mudelil on välisrõngas sälguline struktuur, on välisrõngal ka suur jäikus, seega saab seda kasutada ka välisrõnga pöörlemiseks.
XR/JXR (risti koonilised rull-laagrid): Seda tüüpi laagril on kaks komplekti rööbasteid ja rulle, mis on üksteise suhtes täisnurga all ühendatud ning rullid on nihutatud ja vastassuunas. Laagri ristlõikekõrgus on sarnane üherealise laagri omaga, säästes seega ruumi ja laagripesa materjali. Suur koonusnurk ja kooniline geomeetriline disain muudavad laagri üldise efektiivse ulatuse mitu korda suuremaks kui laagri enda laius. Ristuvad koonilised rullid taluvad suuri ümberpööramismomente ja sobivad tööpinkidele, sealhulgas vertikaalsetele puurpinkidele ja lihvimislaudadele, tööpinkide täppisringikujulisele indekseerimislauale, suurtele hammasrataste freespinkidele, revolverpinkidele, tööstusrobotite jms jaoks.
Õhukese sektsiooni laagrid
Iga õhukese profiiliga laagrite seeria ristlõiked on enamasti ruudukujulised ja mõõtmed on projekteeritud fikseeritud väärtustena. Samas seerias on ristlõike suurus konstantne ega suurene sisediameetri suurenemisega, mistõttu nimetatakse seda õhukese profiiliga laagriks. Õhukese profiiliga robotilaagreid kasutatakse enamasti vöökohtades, küünarnukkides, randmetes ja muudes tööstusrobotite osades, mis vajavad väikest ristlõiget ja piiratud ruumi. Kui sisediameeter on sama, sisaldavad õhukese profiiliga laagrid teraskuule kui tavalised veerlaagrid, mis parandab jõu jaotust laagri sees, vähendab elastset deformatsiooni teraskuulite ja soone vahelises kokkupuutepunktis ning parandab kandevõimet. Kaydon Reali-Slim õhukese profiiliga laager koosneb seitsmest avatud seeriast ja viiest suletud seeriast. Avatud seeriaid on kolme tüüpi: radiaalkontakt tüüp C, nurkkontakt tüüp A ja neljapunktikontakt tüüp X. Lisaks on õhukese profiiliga laagreid seeriates 6700, 6800 ja 6900, samuti lisavarustusena tolmukatted, äärikud ja roostevaba teras.
Tüüp A – nurkkontaktiga õhukese profiiliga laagrid
Kaydon Reali-Slim® A-tüüpi nurkkontaktkuullaagritel on piisav radiaalne kliirens, et luua suur kontaktnurk aksiaalsetele koormustele vastupidamiseks. Standardsetel Reali-Slim® A-tüüpi nurkkontaktkuullaagritel on eriti sügavad kuulisooned (25% kuuli läbimõõdust) ja 30° kontaktnurk.
Kaydoni A-tüüpi õhukese profiiliga laagrite eristav omadus on montaažimeetod. Üks rõngas (tavaliselt välimine rõngas) süvistatakse, et vähendada võistlusraja ühte õlga, nii et kahe rõnga vahelise temperatuurierinevuse abil saab välimine rõngas asetada sisemise rõnga, kuuli ja separaatori komplekti peale. See tagab lahutamatu laagri, mis on võimeline kandma suuremaid radiaalkoormusi, samal ajal taludes märkimisväärseid aksiaaljõude ühes suunas. Pärast aksiaaljõu rakendamist on sisemise ja välimise rõnga pinnad ligikaudu tasased, et minimeerida eelkoormuse reguleerimist. Kuna Kaydoni A-tüüpi õhukese profiiliga laagrid suudavad tõukejõudu rakendada ainult ühes suunas, tuleks need üldiselt paigaldada paarikaupa (selg vastu, näoga vastu, järjestikku) teise identse laagriga, nii et aksiaalne jõud oleks olemas kontaktnurga loomiseks ja säilitamiseks ning lõtku minimeerimiseks. Aksiaalne liikumine tõukejõu all.

Seljaga vastamisi paigutus tagab suurema jäikuse momentkoormuste korral ja seda tuleks kasutada juhul, kui üksikute laagrite vaheline kaugus on väike või kui kasutatakse kõrvuti asetsevate laagrite paari.
Vastastikku paigutatud laagritel on võlli ja korpuse vahelise joonduse hälve suurem, mida tuleks arvestada, kui võllil on mitu laagripaari. Kui üksikud laagrid on vastamisi paigaldatud, peavad need olema piisavalt kaugel, et taluda momentkoormusi. Vajadusel saab vastamisi paigutatud laagripaare paigaldada koos teise laagriga, et moodustada „fikseeritud ujuv“ paigutus, hoides paari fikseeritud asendis.
Tandem- laagritel on ühesuunaline tõukejõud ja need tuleb paigaldada teise laagri või laagrikomplekti vastas.
Tüüp C -radiaalsed kontaktlaagrid
Kaydon C-tüüpi radiaalkontaktlaagrid on loodud saavutama kuuli ja jooksu kontakti kuuli kesktasandil, kui rakendatakse puhtalt radiaalseid koormusi ja puudub tõukejõud. Vajalikku radiaalset kliirensit saab töötingimuste täitmiseks suurendada või vähendada.
Kaydon Reali-Slim® Type C radiaalkontaktkuullaagrid on üherealised radiaalkuullaagrid, mille mõlemas rõngas on eriti sügavad kuulsooned (soonte sügavus = 25% kuuli läbimõõdust). Laager on tavaliselt kokku pandud sisemise rõnga ekstsentrilise nihutamise teel välisrõnga sees, mis võimaldab sisestada poole vähem kuule. Pärast kuulide sisestamist asetatakse ratas kontsentriliselt ja pallid asetatakse kogu ümbermõõdu ulatuses, et võimaldada separaatori kokkupanemist. Seda monteerimismeetodit nimetatakse sageli "Conradi montaažiks".

Teine montaažimeetod on pallide sisestamine täite soonde, mis on loodud ühe või mõlema jooksu õlgade sisselõigetega. See meetod võimaldab kandevõime suurendamiseks kokku panna kuni terviklikke palle. Täidetud piludega on kuuli kontakttee katkemise tõttu ohus nii dünaamiline radiaalne kui ka tõukejõud ning pöörlemiskiirus peab olema piiratud. Kaydon Type C õhukeseseinalised laagrid toimivad kõige paremini väikese läbimõõduga kliirensiga (vahe kuuli ja jooksu vahel). Standardsed Reali-Slim® Type C radiaalkontaktiga kuullaagrid tagavad vaba ruumi, mis võimaldab:
Häire sobivus laagriratta ja kinnitusdetailide vahel
Terasest rasside erinev soojuspaisumine või kokkutõmbumine
Võlli ja korpuse vaheline ebaühtlus võib vajada vastavat kliirensi reguleerimist
Tüüp x neljapunktilise õhukese sektsiooni laagrid
Kaydon X-tüüpi laagritel on ainulaadne gooti kaare konstruktsioon, mis võimaldab kuuli ja võidusõiduraja vahel nelja kokkupuutepunkti. Kaydon Type X õhukese profiiliga laagrid monteeritakse Conradi meetodil või täidetud soone meetodil. X-tüüpi laagritel on sama soone sügavus kui A- ja C-tüüpi laagritel (25% kuuli läbimõõdust). Sügavad sooned koos neljapunktilise kontakti geomeetriaga võimaldavad laagril vastu pidada radiaal-, tõuke- ja momentkoormuse kombinatsioonile. Kaydon X-laagrite teostus sarnaneb A-laagrite paariga, mis on paralleelsed.
Sarnaselt C-tüüpi laagritele on X-tüüpi laagritel tavaliselt radiaalne kliirens. X tüüpi laagrite nimikontaktnurk ja tõukejõud ei sõltu sellest kliirensist. Vastupidi, kui tõuke- või momentkoormus on suur, tuleks kliirensit minimeerida, et vältida kontaktnurga liiga suurt suurust. Paljude rakenduste jaoks, mis nõuavad suuremat jäikust, on Reali-Slim X-tüüpi laagrid varustatud sisemise eelkoormusega. See saavutatakse pallide abil, mille läbimõõt on suurem kui võistlusradade vaheline ruum. Sel juhul on kuulidel ja jooksuradadel väliskoormuse puudumisel teatud elastne deformatsioon. X-tüüpi laagrid on mõeldud kasutamiseks eraldi. Kahe X-laagri kasutamine ühisel võllil võib tekitada vastuvõetamatu hõõrdemomendi.

Harmoonilised reduktorlaagrid
Harmooniline reduktor kasutab peamiselt painduvat laagrit. Harmooniliste generaatorit kasutatakse selleks, et flexspline tekitaks kontrollitavat elastset deformatsiooni. Liikumise ja jõu edastamiseks kasutatakse painduva laagri reguleeritavat elastset deformatsiooni. Seda kasutatakse peamiselt väikese ja keskmise pöördemomendiga robotliigendites. , täpsus on P5 tasemel (mõned P4 tasemed), kasutusiga üle 6000 h ning sellel on kompaktse struktuuri, suure liikumistäpsuse ja suure ülekandearvu omadused.

Roboti laagrite võtmetehnoloogiad
Kaasaegsete tööstusrobotite väljatöötamine kipub olema kerge, kuid kerge ja kõrge jõudlus on vastuolus. See eeldab, et roboti laagrite konstruktsioon oleks täielikult optimeeritud. Tööstusrobotite õhukeseseinalised laagrid ei pea tagama ainult piisava kandevõime, vaid nõuavad ka täpset positsioneerimist ja paindlikku tööd. Seetõttu ei saa laagrite projekteerimise analüüsil ja peamiste parameetrite määramisel kasutada sihtfunktsioonina ainult nimikoormust, vaid sihtfunktsioonina tuleb kasutada nimikoormust. Näitajaid, nagu jäikus ja hõõrdemoment, kasutatakse mitme eesmärgi optimeerimise projekteerimisel objektiivsete funktsioonidena. Seejuures tuleb kasutada õhukeseseinaliste laagrite lõplike elementide analüüsi meetodit, mis põhineb hülssi ja raami deformatsioonil.

(1) ülitäpne tuvastustehnoloogia roboti laagrite dünaamilise kvaliteedi tagamiseks;
(2) Roboti laagrirõngaste mikrodeformatsiooniga kuumtöötluse töötlemise tehnoloogia;
(3) laagrirõnga täppis-lihvimistöötlustehnoloogia, mis põhineb lihvimise halvenemise kihi kontrollil;
(4) roboti laagrite negatiivse kliirensi täpne juhtimistehnoloogia;
(5) roboti laagrite täppismontaaži tehnoloogia;
(6) roboti laagrirõngaste kontaktivaba mõõtmistehnoloogia;
Tegurid, mida roboti laagrite valimisel arvestada
Roboti laagrimudeli valib üldjuhul kasutaja tehniline personal, lähtudes tugitoodete kasutustingimustest ja koormusest. Äripersonal mõistab peamiselt seda, kas kasutaja tegelik koormus vastab valitud laagrile. Kui laager ei vasta kasutusnõuetele, tuleks kliendil soovitada võimalikult kiiresti mudelit vahetada. Kui aga spetsiaalset toodet pole, siis mudeli valimisel üldjuhul probleeme ei teki.
Laagri kliirensi valik
Laagri ostmisel ütlevad kasutajad neile tavaliselt ainult, mis mudeli ja klassiga see on, ning esitavad harva nõudeid laagri kliirensile. Nad peavad mõistma laagri kasutustingimusi. Laagri kiirus, temperatuur ja sobivuse tolerants on kõik otseselt seotud laagri kliirensiga. s valik.
Laagrimäärde valik
Määrde valikul lähtutakse üldjuhul laagri kiirusest, temperatuuritaluvusest, müranõuetest ja käivitusmomendist.
Laagritihendi tüüpide valik
Tihendeid on kahte tüüpi: kontakttihendid ja kontaktivabad tihendid. Kontakttihenditel on hea tolmukindel jõudlus, kuid suur käivitusmoment. Kontaktivabadel tihenditel on väike käivitusmoment, kuid tihendusvõime ei ole nii hea kui kontakttihenditel.
Roboti laagrite hooldus
Roboti laagrid vajavad regulaarset hooldust . Levinud hooldusmeetodite hulka kuuluvad puhastamine, õlivahetus ja laagrite asendamine.
(1) Puhastamine: roboti laagrid koguvad pealekandmise ajal tolmu ja mustust, mistõttu tuleb neid regulaarselt puhastada, et tagada laagrite normaalne töö.
(2) Õlivahetus: roboti laagrite määrdeõli tuleb regulaarselt vahetada, et tagada laagrite määrimisefekt.
(3) Vahetage laagrid: kui roboti laagrid on kahjustatud või vigased, tuleb need õigeaegselt välja vahetada.
Roboti laagri veadiagnoos
Robotilaagrite rikked väljenduvad peamiselt müra, temperatuuri tõusu, vibratsiooni suurenemise ja muude nähtustena. Laagrite rikete diagnoosimiseks on tavaliselt vaja vibratsioonianalüüsi ja rikkerežiimi analüüsi.
(1) Vibratsioonianalüüs : Vibratsioonianalüüsi abil saab kindlaks teha laagri rikke tüübi, asukoha ja põhjuse. Vibratsioonianalüüsi saab teha selliste seadmete abil nagu laserinterferomeetrid ja kiirendusandurid.
(2) Rikkeanalüüs : Robotilaagrite rikete hulka kuuluvad tavaliselt kulumine, väsimus ja ebaõige hooldus. Rikkeanalüüsi abil saab kindlaks teha laagri rikke põhjuse, et saaks võtta õigeid parandusmeetmeid.
Robotilaagrid on robotite oluline osa ning erinevat tüüpi laagrid sobivad erinevate robotirakenduste jaoks. Roboti laagrite paigaldamine, hooldus ja rikete diagnostika on roboti tootmise ja rakendamise asendamatud lülid. Robotite kõrge kvaliteedi ja pikaajalise töö tagamiseks peaksid ettevõtted pöörama tähelepanu roboti laagrite valikule, paigaldamisele, hooldusele ja rikete diagnostikale.